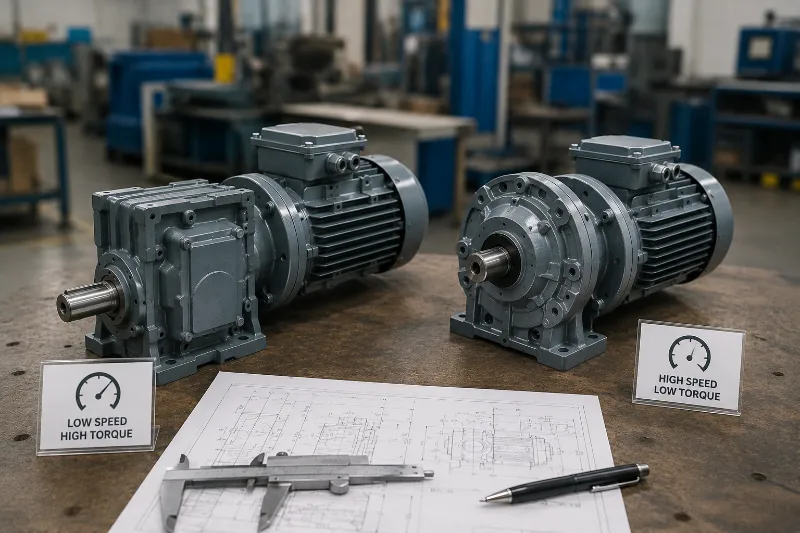
ความแตกต่างของ มอเตอร์เกียร์รอบช้า กับรอบเร็ว เลือกอย่างไรให้เหมาะกับงาน
ความแตกต่างหลักระหว่างมอเตอร์เกียร์รอบช้าและมอเตอร์เกียร์รอบเร็ว อยู่ที่ปริมาณแรงบิดและอัตราทดรอบการหมุน มอเตอร์เกียร์รอบต่ำจะผ่านชุดเกียร์ทดที่สัดส่วนสูง ทำให้ความเร็วรอบเพลาขาออกลดลง แต่สามารถเพิ่มแรงขับเคลื่อนมหาศาลสำหรับงานโหลดหนัก ส่วนมอเตอร์เกียร์รอบสูงจะเน้นความเร็วในการหมุนเคลื่อนที่ แต่ให้แรงบิดต่ำกว่า การเลือกใช้งานที่ถูกต้องจึงต้องพิจารณาจากความเร็วที่เครื่องจักรต้องการและภาระน้ำหนักของระบบเป็นหลัก
การเข้าใจหลักการทำงาน ความสัมพันธ์ของอัตราทดเกียร์ และลักษณะงานที่เหมาะสม จะช่วยให้การตัดสินใจเลือกสเปกเครื่องจักรทำได้อย่างแม่นยำ
ทำความเข้าใจคุณสมบัติทางกลของรอบหมุนและอัตราทด
ชุดมอเตอร์เกียร์ทำงานโดยเปลี่ยนพลังงานความเร็วรอบสูงจากมอเตอร์ไฟฟ้า ให้กลายเป็นกำลังหมุนที่เหมาะสมกับเครื่องจักรผ่านอัตราทดเกียร์ (Gear Ratio)
นิยามและลักษณะของชุดเกียร์ทดรอบต่ำ
ชุดขับเคลื่อนรอบต่ำมีอัตราทดสูง โดย Gearbox RPM ฝั่งขาออกจะมีค่าต่ำกว่าความเร็วรอบมอเตอร์ปกติหลายเท่า (มักมีค่าต่ำกว่า 100 RPM หรือลงไปจนถึงไม่กี่รอบต่อนาที) ข้อดีสำคัญคือแรงบิดที่เพลาขาออกจะสูงขึ้นแปรผกผันกับความเร็วรอบที่ลดลง ทำให้ระบบสามารถยก ลาก หรือหมุนวัตถุที่มีน้ำหนักมากได้อย่างมั่นคง
นิยามและลักษณะของชุดเกียร์ทดรอบสูง
ชุดขับเคลื่อนรอบเร็วมี Gear Ratio ที่ต่ำ ความเร็วรอบเพลาขาออกจึงยังคงสูงใกล้เคียงกับความเร็วรอบมอเตอร์ (มักอยู่ในช่วง 300-1,000 RPM ขึ้นไป) เหมาะสำหรับงานที่เน้นการสับเปลี่ยนตำแหน่งอย่างรวดเร็ว งานพัดลม หรือระบบที่ไม่ต้องการแรงบิดในการเอาชนะความเสียดทานสูง
ความเร็วรอบและกำลังแรงบิดถือเป็นหัวใจของการขับเคลื่อน หากต้องการศึกษาวิธีคำนวณกำลังมอเตอร์เพื่อหาพิกัดแรงบิดอย่างแม่นยำ สามารถดูรายละเอียดได้จากแนวทางวิเคราะห์คำนวณแรงบิดมอเตอร์เกียร์เพื่อนำไปใช้วางสเปกระบบกลศาสตร์
เปรียบเทียบความแตกต่างระหว่างเกียร์รอบช้าและเกียร์รอบเร็ว
การเปรียบเทียบคุณสมบัติทางเทคนิคช่วยให้เห็นภาพรวมของมอเตอร์เกียร์รอบเร็วและรอบต่ำได้อย่างชัดเจน
- แรงบิดส่งออก (Output Torque): ชุดรอบต่ำให้แรงบิดสูงมาก เอาชนะภาระโหลดหนักได้ดี ส่วนชุดรอบสูงให้แรงบิดน้อยกว่า เหมาะกับงานโหลดเบา
- อัตราทดเกียร์ (Gear Ratio): ชุดรอบต่ำใช้อัตราทดสูง (เช่น 1:30 ถึง 1:100+) ส่วนชุดรอบสูงใช้อัตราทดต่ำ (เช่น 1:3 ถึง 1:15)
- การใช้พลังงานและแรงกระแทก: ชุดรอบต่ำทนทานต่อแรงกระแทกจากโหลดสะสมได้ดี มีแรงฉุดช่วงออกตัวสูง ขณะที่ชุดรอบเร็วตอบสนองต่อจังหวะการหมุนต่อเนื่องได้แม่นยำ
- ขนาดและโครงสร้างชุดเกียร์: ชุดรอบต่ำมักมีขนาดกระปุกเกียร์ใหญ่กว่าเนื่องจากต้องใช้ชุดฟันเฟืองหลายชั้นเพื่อลดรอบหมุนและรับแรงบิดสูง
การเลือกใช้อุปกรณ์ให้เหมาะสมกับประเภทเครื่องจักร
ลักษณะงานในอุตสาหกรรมแต่ละชนิดต้องการรูปแบบการเคลื่อนที่ที่แตกต่างกัน การเลือกความเร็วรอบจึงต้องอิงตามฟังก์ชันการทำงานจริง
ลักษณะงานที่เหมาะกับชุดขับเคลื่อนรอบต่ำ
- งานกวนและผสมสารเคมี: เครื่องกวนของเหลวที่มีความหนืดสูง ยาง หรือแป้ง ต้องการแรงหมุนมหาศาลเพื่อเอาชนะความหนืด
- งานยกและลากวัตถุหนัก: เครน รอกไฟฟ้า และเครนยกสินค้าที่เน้นความปลอดภัย ความช้าแต่ชัวร์ในการเคลื่อนที่
- งานบดและย่อยวัสดุ: เครื่องบดขยะ เครื่องย่อยไม้ ที่ต้องใช้แรงบิดสูงเพื่อตัดหรือย่อยวัสดุแข็ง
ลักษณะงานที่เหมาะกับชุดขับเคลื่อนรอบสูง
- งานสายพานลำเลียงสินค้าเบา: ไลน์แพ็กเกจจิงที่เน้นความเร็วในการส่งสินค้าผ่านจุดต่าง ๆ
- งานปั๊มและพัดลมระบายอากาศ: ระบบส่งน้ำหรือระบายความร้อนที่ต้องการปริมาณการไหลต่อเนื่อง
- งานลูกเลื่อนและจานหมุน: ระบบจัดเก็บสินค้าอัตโนมัติที่ต้องการย้ายตำแหน่งในเวลาสั้น
สำหรับงานลำเลียงสินค้าที่ต้องคำนึงถึงความเร็วสายพานและน้ำหนักบรรทุกควบคู่กัน การเลือกสเปกให้แมตช์สามารถดูข้อมูลเพิ่มเติมเกี่ยวกับชุดมอเตอร์เกียร์ขับสายพานลำเลียงเพื่อเลือกอัตราทดให้ตรงกับรอบการผลิต
ปัจจัยสำคัญและข้อควรระวังในการเลือกใช้งาน
นอกจากตัวเลข RPM และแรงบิด การนำชุดเกียร์ไปติดตั้งในสภาพแวดล้อมจริงจำเป็นต้องคำนึงถึงปัจจัยรอบด้าน
- การระบายความร้อน: ชุดเกียร์รอบต่ำที่มีการทำงานต่อเนื่องเป็นเวลานานอาจสะสมความร้อนในกระปุกเกียร์จากการสไลด์ของฟันเฟือง จึงต้องใช้น้ำมันหล่อลื่นที่มีความหนืดสูงและทนความร้อนได้ดี
- ความตึงของเพลาและโครงสร้าง: แรงบิดอันมหาศาลของเกียร์รอบต่ำอาจทำให้แท่นยึดหรือเพลาขับบิดเบี้ยวได้หากออกแบบโครงสร้างรองรับไม่แข็งแรงพอ
- ความผิดปกติจากการหมุน: เครื่องจักรที่ใช้รอบหมุนไม่เหมาะสมกับภาระงานอาจก่อให้เกิดอาการสั่น หากพบปัญหาสามารถตรวจสอบวิธีแก้ไขเกียร์มอเตอร์สั่นสะเทือนและมีเสียงเพื่อวิเคราะห์จุดบกพร่องในกระปุกเกียร์ได้อย่างถูกต้อง
ประเด็นน่ารู้เกี่ยวกับการปรับสเปกรอบหมุนเกียร์ (FAQ)
Q: สามารถนำอินเวอร์เตอร์ (VFD) มาปรับลดรอบมอเตอร์เกียร์รอบเร็วให้กลายเป็นรอบช้าแทนการเปลี่ยนชุดเกียร์ได้หรือไม่?
A: ทำได้ในระดับหนึ่ง แต่ไม่สามารถทดแทนกันได้สมบูรณ์ เนื่องจากปรับลดรอบมอเตอร์ด้วย VFD จะได้เพียงความเร็วหมุนที่ช้าลง แต่ไม่ได้แรงบิดเพิ่มขึ้นเหมือนการใช้อัตราทดเกียร์ อีกทั้งการลดรอบมอเตอร์ลงมากเกินไปจะทำให้พัดลมท้ายมอเตอร์ระบายความร้อนได้ไม่ดีจนมอเตอร์ไหม้ได้
Q: เหตุใดมอเตอร์เกียร์รอบต่ำมาก ๆ จึงมักมีราคาและขนาดตัวที่ใหญ่กว่ามอเตอร์เกียร์รอบเร็ว?
A: เพราะเกียร์รอบต่ำต้องใช้ชุดฟันเฟืองซ้อนกันหลายชั้น (Multi-stage Geared) เพื่อลดรอบลง และต้องใช้ขนาดฟันเฟืองรวมถึงแกนเพลาที่ใหญ่ขึ้นเพื่อรับแรงบิดมหาศาลที่เกิดขึ้นในชุดเกียร์
Q: หากเลือกความเร็วรอบของมอเตอร์เกียร์ผิดส่งผลเสียอย่างไรต่อเครื่องจักร?
A: หากเลือกรอบเร็วเกินไป แรงบิดจะไม่พอส่งผลให้มอเตอร์ทำงานเกินกำลังจนไหม้หรือเครื่องจักรติดขัด แต่หากเลือกรอบช้าเกินไป แม้จะมีแรงบิดเหลือเฟือแต่จะทำให้กระบวนการผลิตทำงานได้ช้ากว่าเป้าหมายและสิ้นเปลืองพลังงานโดยไม่จำเป็น
บริษัท อินโนไดร์ฟ จำกัด เป็นผู้เชี่ยวชาญด้านระบบส่งกำลัง คัดสรรและจัดจำหน่ายมอเตอร์เกียร์อุตสาหกรรมทุกรูปแบบ พร้อมทีมวิศวกรให้คำแนะนำในการเลือกความเร็วรอบและอัตราทดเกียร์ให้เหมาะสมกับเครื่องจักรทุกประเภท
ขอคำปรึกษาหรือขอใบเสนอราคา ติดต่อ
โทร: 02-431-1100
แฟกซ์: 02-431-2104
Line: @innodrive
Facebook: Innodrive Co., Ltd.


